Метричний тензор
Зміст статті
- . Тоді диференціали старих і нових координат пов'язані формулами
- Тоді дві близькі точки многовидах утворюють вектор зміщення
- Підставляючи (14) в (6), знаходимо
- . Розкладемо їх по базису системи координат
- І кути між двома векторами
- ), В тому числі обсяг самого різноманіття
- Координати цього тензора утворюють одиничну матрицю
- І підняття індексів з згортку з зворотним метричним тензором, наприклад
- Дається формулою
- , отримуємо
- Підставами (49) в (48)
Величини, які стосуються геометрії - це відстані, довжини кривих, площі і обсяги (в тому числі m-мірні обсяги) геометричних фігур, а також кути між векторами, прямими і т.д. Розглянемо спочатку прямокутну декартову систему координат
В n-вимірному просторі. Як відомо з аналітичної геометрії, квадрат відстані між двома точками A і B дається наступною формулою, яка є узагальненням теореми Піфагора:
Де індексами внизу позначено, до якої точки дана координата відноситься.
Ми не можемо безпосередньо поширити формулу (1) на вимір довжин кривих (оскільки довжина залежить не тільки від положення двох крайніх точок, а й від стану всіх проміжних точок), а також для вимірювання всередині кривих різноманіття (оскільки в них навіть не існує декартової системи координат). Але в обох цих випадках аналогічну формулу ми можемо написати для двох нескінченно близьких точок. Позначимо їх є P з координатами [thumb = left] http: //mir-prekrasen.netimages/1298134010_14ee48c746b63b12863830ae5a0b295ae.jpg [/ img] і точка P 'З координатами [img = left] [/ thumb]. Відстань між цими точками позначимо d s, тоді формула (1) в нових позначеннях (диференціалах) перепишеться так:
[Img = left] [/ img]
Якщо від прямокутної декартової системи координат перейти в будь-яку іншу, в загальному випадку криволинейную, то вид формули (2) як суми квадратів не збережеться. Позначимо координати нової системи
. Тоді диференціали старих і нових координат пов'язані формулами
І для квадрат а відстані (2) ми отримуємо квадратичну форму щодо диференціалів нових координат:
Sum_ {i = 1} ^ n sum_ {j = 1} ^ n sum_ {k = 1} ^ n left ({partial x ^ i over partial u ^ j} du ^ j right) left ({partial x ^ i over partial u ^ k} du ^ k right) = sum_ {j, k = 1} ^ n g_ {jk} du ^ jdu ^ k "src =" http: / / upload.wikimedia.org/math/7/6/ 9 / 7694a278a7595f510032fb40e86df89e.jpg "
Де коефіцієнти g j k дорівнюють сумі:
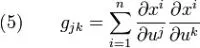
У формулах (3), (4) усі суми беруться за індексами, що повторюються в межах від першого (1) до останнього індексу (N). Тому для спрощення виду формул доцільно в цих формулах не писали знак суми (правило Ейнштейна). При використанні правила Ейнштейна формула (4) запишеться так:
Нехай маємо N-мірний евклидово простір з координатами
. Радіус-вектор точки позначимо через
Розглянемо в цьому просторі n-мірний різноманіття, заданий параметрично через
. Точки многовидах визначаються через деякі функції радіус-вектора від цих параметрів:
Тоді дві близькі точки многовидах утворюють вектор зміщення
А квадрат відстані дорівнює скалярному квадрату вектора зміщення:
Тобто ми знову отримали формулу (6), але коефіцієнти даються іншими ніж (5) по виду, але аналогічними формулами:
Дійсно, розписавши скалярний твір в (11) як суму попарних творів компонент векторів
. Рівність досягається, коли різноманіття є евклідовому простором, яке вміщено сам в себе.
Нехай на різноманітті задано ще одну (нову) систему координат
, Координати якої ми позначимо капелюшками, щоб відрізнити від старої системи координат. Ясно, що існує взаємно-однозначна відповідність між старою і новою системою координат за посередництвом точок різноманіття. А саме, набір яких n чисел
Задає деяку точку P на різноманіття, а ця точка P має координати
В новій системі координат. Це відповідність ми можемо записати через набір функцій:
Виражають нові координати через старі. Оскільки це відповідність взаємно-однозначне, то і навпаки, нові координати можна виразити через старі:
Ми будемо вважати ці функції мають похідні. Тоді диференціали цих координат (для двох нескінченно близьких точок) пов'язані формулами:
Підставляючи (14) в (6), знаходимо
І коефіцієнти
Метрики в новій системі координат рівні
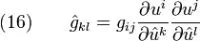
З цієї формули ми бачимо, що коефіцієнти метрики утворюють двічі коваріантний тензор.
Маючи метричний тензор g i j, ми можемо обчислювати все геометричні характеристики фігур, що знаходяться всередині різноманіття. Нехай наприклад заданий криву лінію в параметричної формі u i = u i (t). Тоді ми можемо обчислити довжину дуги цієї кривої (при зміні параметра t в межах відрізка [A, b]), сумуючи відстані всіх сусідніх точок і переходячи до інтеграла:
Далі, ми можемо обчислювати скалярні твори стосуються різноманіття векторів. Нехай задані два дотичні вектори
. Розкладемо їх по базису системи координат
Тоді їх скалярний добуток дорівнює:
Маючи скалярний твір, ми можемо обчислювати довжини векторів:
І кути між двома векторами
Цю ж формулу можна використовувати для обчислення кута між двома кривими в точці перетину. Для цього в (21) треба підставити дотичні вектори до цих кривих.
Далі, пошук найкоротшого кривої між двома точками різноманіття призводить до рівняння геодезичної лінії, яке з очевидністю залежить тільки від метричного тензора g i j і його похідних за координатами. Геодезична лінія є аналогом прямої в евклідовому просторі. З відрізків геодезичних ми можемо конструювати трикутник та інші закнені і незакриті ламані. Вміючи шукати кути між кривими по формулі (21), ми можемо визначити кути геодезичного трикутника, і як вони залежать від довжин сторін (формула (17) для геодезичних).
Далі, ми можемо обчислити площу паралелограма, побудованого на векторах
Де введено позначення метричної матрьошки (Дивіться також статтю Одиничний антисиметричний тензор):
Маючи яку гладку двовимірну поверхню F всередині різноманіття, ми можемо розбити її на маленькі паралелограми, і скориставшись формулою (22) знайти площу кожного з цих паралелограмів. Додаючи всі ці площі, і переходячи до інтегрування, ми очевидно можемо знайти площу всієї поверхні F.
Аналогічно ми можемо m-мірний обсяг будь-якого m-мірного підмноговиди (
), В тому числі обсяг самого різноманіття
Де буквою g позначено визначник метриці метричного тензора:
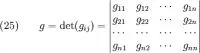
Аналогічно геодезичної лінії, ми можемо розглядати мінімальні різноманіття вищих розмірностей. Наприклад, ми можемо "натягнути" мінімальну двовимірну поверхню на трикутник, складений з відрізків геодезичних - і таким чином обчислити площу цього трикутника.
Далі, вимірюючи відрізки геодезичних, ми можемо говорити про відстань між двома віддаленими точками різноманіття. Користуючись поняттям відстані, ми можемо розглядати такі геометричні об'єкти як куля і гіперсфера всередині многовидах з центром в якій точці цього різноманіття.
Оскільки метричного тензора виявляється досить, щоб обчислювати різні властивості фігур усередині різноманіття, ми можемо абстрагуватися від зовнішнього евклідового простору (розмірності
З одним верхнім і одним нижнім індексами. У старій системі координат
Координати цього тензора утворюють одиничну матрицю
Обчислимо координати цього одиничного тензора в новій системі координат
. Маємо тензорними правилами:
Оскільки матриці переходу між цими системами координат
Є взаємно зворотними матрицями.
Формула (27) показує, що компоненти тензора
Утворюють одиничну матрицю не тільки в старій, а взагалі в будь-якій системі координат. Постає питання, які ще тензори ми можемо утворити, маючи метричний тензор g i j і одиничний тензор
? Додавати ці тензори покомпонентно ми не можемо, оскільки вони по-різному змінюються при заміні координат. Звернемося до алгебри матриць. маючи матрицю
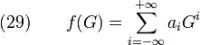
Можна перевірити, що з усіх таких функцій тільки пряма пропорційність і зворотна пропорційність утворюють тензор - тобто правильно змінилися після зміни координат:
Ясно, що зворотна матриця G - 1 перетворюється за законами двічі контраваріантний тензор. Цей тензор прийнято позначати тієї ж буквою g i j, що і метричний тензор g i j, але з двома верхніми індексами і називати зворотним метричним тензором. З визначення маємо:
Метричний тензор разом зі своєю зворотною дозволяє встановити еквівалентність між коваріантний і контраваріантний тензор. Це здійснюється за допомогою формули опускання індексів з згортку з метричним тензором, напрікдад:
І підняття індексів з згортку з зворотним метричним тензором, наприклад
Оскільки тензори g i j і g i j взаємно зворотні (формула 31), то після послідовного застосування двох операцій: підняти індекс потім опустити, або навпаки, опустити індекс потім підняти - ми повернемося до оригінального тензора, який був на початку, наприклад:
Підйому і опускання індексів за допомогою метричного тензора називається жонглюванням індексами. В результаті підйому одного індексу в самому метричного тензора g i j ми отримаємо одиничний тензор
Піднявши ще один індекс метричного тензора, ми прийдемо до зворотного метричного тензора:
З формул (35) і (36) ми бачимо, що з точністю до жонглювання індексів тензори g i j,
І g i j представляють один і той же тензор. Так що ми зробили розумно, позначивши звернений метричний тензор g i j тієї ж буквою g, що і метричний тензор g i j. Порівняємо формули підняття двох індексів для довільного тензора a i j і для метричного тензора g i j:
Коварінтна похідна
Тензора
Дається формулою
Обчислимо спочатку коваріантна похідну одиничного тензора:
Як бачимо, ця похідна дорівнює нулю завжди, не тільки для символів Крістофеля, але і для більш загального випадку коефіцієнтів афінної зв'язності. Перейдемо тепер до метричного тензора. У охоплює евклідовому просторі друга похідна
Радіус-вектора
Розгладаеться на дотичну до многовидах складову, і на ортогональну
Mathbf {b} _ {ij} "src =" "
Домножуючи обидві частини цього рівняння скалярно на вектор
, отримуємо
Звідси маємо для приватних похідних метричного тензора формулу:
Користуючись рівнянням (42), знаходимо коваріантна похідну метричного тензора:
Отже коваріантні похідні метричного тензора g i j і одиничного
Дорівнюють нулю. Це також означає, що ці тензори перестановочне із позначкою коваріантною похідною
Перевіримо для повноти картини, коваріантна похідна зворотного метричного тензора g i j також дорівнює нулю:
Метричний тензор g i j можна розглядати як набір
Функцій від координат
. Оскільки ми можемо брати різні системи координат для одного і того ж різноманіття, то ми будемо мати і різний набір функцій. Це еквівалентно тому, як ми можемо сфотографувати один і той же предмет під різними ракурсами. У загальному випадку задача розпізнати на двох фотографіях один і той же об'єкт виявляється занадто складною для комп'ютера, універсальний алгоритм розпізнавання ще невідомий. Те ж з метричним тензором - маючи два набори
Функцій, ми не можемо відразу сказати, чи становлять вони один і той же різноманіття в різних системах координат. Але в двох випадках цей аналіз виявляється нескладним.
Простір постійної кривизни
Перший випадок - це простір постійної кривизни, в якому тензор Рімана пропорційний метричній матрьошці четвертого рангу з постійним коефіцієнтом пропорційності K:
Ми можемо перевірити для двох наборів функцій
, І
Задовольняють вони рівняння (46) з одним і тим же коефіцієнтом K. Продовжуючи аналогію з фотографіями, це еквівалентно, що ми маємо дві рівномірно засвічені фотографії, всі пікселі бітмапами дорівнюють одному і тому ж числу.
Мала деформація системи координат
Другий випадок - коли система координат зміщується на малий вектор v i:
Трохи зміщення означає, що ми можемо розкласти функції метричного тензора в ряд Тейлора і обмежитися лінійним членом:
Знайдемо варіацію компонент метричного тензора (різниця функцій при одних і тих самих аргументах):
Підставами (49) в (48)
Далі, запишемо формулу заміни координат:
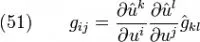
Матриці переходу для функцій (47) легко обчислюються:
Розкриємо дужки, зберігаючи лише постійні і лінійні по v i складові. Після скорочень отримуємо:
Звідки
Ця формула застосовується для виведення лінеаризовані рівняння Ейнштейна в теорії гравітації. Аналогом цього випадку в машинній обробці зображень є алгоритм лінійного стеження за рухомими об'єктами по двох суміжних кадрах відеокамери. Дана аналогія лише концептуальна, формули виходять різні.
Метричний тензор допускає узагальнення, коли ми не обмежуемся дійсними позитивно-визначеними матрицями - Псевдометріка
У псевдометріці більшість формул внутрішньої геометрії залишаються незмінними - і ми можемо розглядати поняття геодезичної лінії, коваріатного диференціювання, тензора Рімана. Але невизначеність знаків вносить корективи в інтерпретацію цих понять. Зокрема геодезична лінія не є найкоротшою, і поняття відстані стає складніше ніж в Евклідовому випадку (корінь з від'ємного числа). Вивчення псевдометріки збуджується властивостями фізичного простору, в якому ми живемо - дивіться статтю Метрика простору-часу